▍文章来源于康谋
引言
我们在实际L-C联合标定工作中发现,四孔标定板完成多姿态采集后,常出现一种一类棘手的残差现象:不是整体偏大,而是部分位姿残差跳变。多数位姿残差处于正常范围,少数位姿明显偏高。常规排查往往从数据质量入手,替换“异常”位姿重新采集;但替换之后,偏大的位姿换了一批,问题仍然存在。
此时,点云质量、ArUco 识别、相机内参乃至时间同步都可能成为怀疑对象。而实际根因往往不在单侧检测,也不在求解器本身,而在激光雷达检测到的 4 个孔心与标定板上 4 个已知孔之间的对应关系。
这是 L-C 标定中容易被低估的一步。它不会在采集阶段报错,也不会在解算阶段崩溃,而是让外参在部分视角下正确、在部分视角下错误。这种失败模式隐蔽,排查成本高,却直接决定标定结果能否在多视角下保持一致。
本文从孔位对应的失败模式讲起,拆解它为什么难被发现,以及康谋 L-C 标定方案如何用多视角一致性把这个坑接住。
一、踩坑现场:检测成功,孔位配错
标定板摆在车前,采完10~20组位姿,图像和点云导入MSC,相机侧和激光雷达侧分别跑检测。
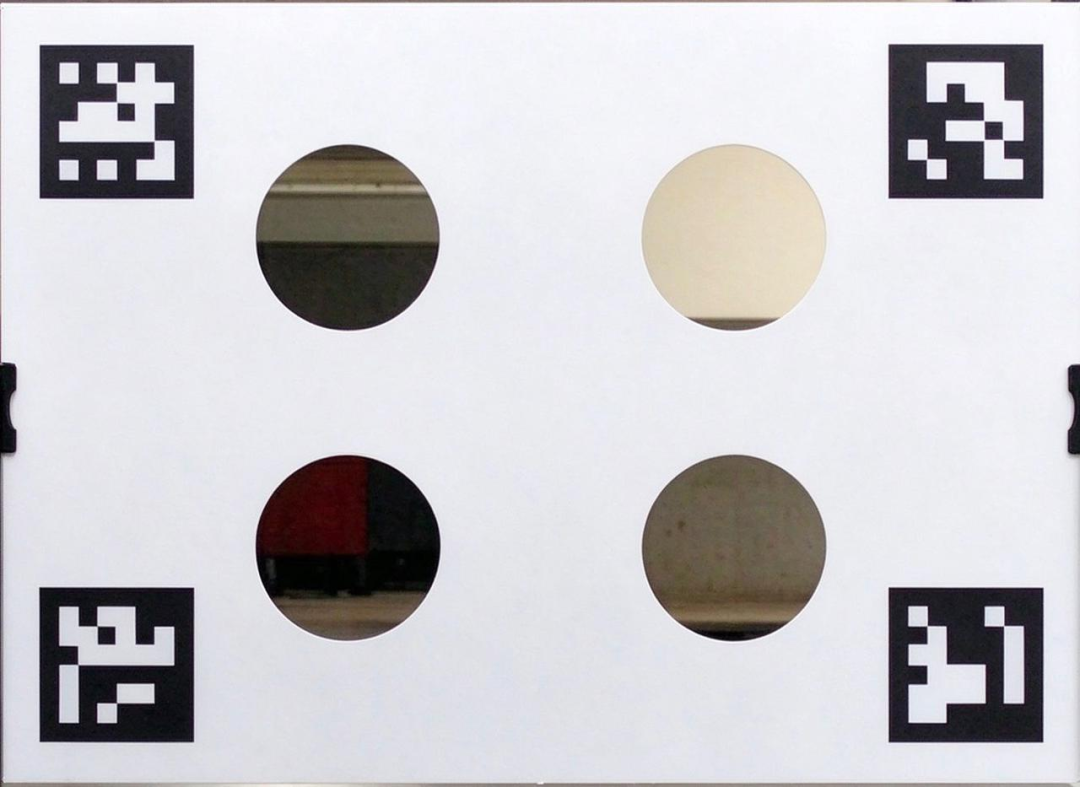
联合标定板
相机侧解出了标定板相对相机的三维位姿,激光雷达侧也拟合出了4个孔心的3D坐标。两侧各自都“成功”了,但问题恰恰出在这里:单侧的成功,不等于联合的正确。
相机侧:ArUco标记识别成功,结合已知标记尺寸与相机内参,可解算标定板相对相机的三维位姿;
激光雷达侧:点云中孔边界清晰,4个圆孔的孔心3D坐标可通过圆拟合提取。
表面上看,数量正好4个,两侧检测都成功,只差一次求解。
但激光雷达点云中的4个孔心是无序点集,不具备“左上/右上/左下/右下”的语义。不同观测角度下,4个孔在点云中的空间排列顺序还会发生翻转或旋转:
正对时,按x/y坐标排序可能碰巧正确;
一旦出现左偏、右偏或俯仰,直接按空间位置排序大概率出错。
因此,这一问题的隐蔽性不在于检测失败,而在于单侧检测均成功,错误发生在两组观测联合的那一步。检测成功只说明“看到了”,孔位对应正确才说明“看的是同一个物理孔”。
二、根因拆解:配错为何难发现
孔位对应一旦出错,失败模式非常隐蔽。
错误对应的典型表现:
求解器仍可跑完,某些视角残差甚至看起来“差不多”;
但在另一些视角下明显矛盾:激光雷达孔心经变换后无法落到板坐标系已知孔心位置;
残差忽大忽小、分布不集中;
投影验证时,部分视角孔心重合良好,换一个视角即出现偏移。
排查顺序的典型误区:
先怀疑数据质量,替换几组重采;
再怀疑圆孔拟合精度,调整检测参数;
继而怀疑内参、时间同步;
孔位对应往往排在最后——因为它不报错、不崩溃,只让结果部分视角正确、部分视角错误。
根因可以用一句话概括:外参求解是连续优化,但“4个孔谁对应谁”是一个离散选择。
对应关系错误,后续所有3D–3D点对都被污染。单视角内部通常无法判断对错,因为错误对应也能拟合出一个“局部合理”的变换;只有将多个视角联合观察,错误对应才会在某些视角下暴露矛盾。
因此,孔位对应不是靠调参能解决的问题。它错在离散选择上,连续优化再强,也只是在错误点对上求了一个最优解。
三、康谋方案:多视角锁定对应
在单视角排序猜对应这条路走不通之后,我们需要跳出 “一帧一判断” 的思路。离散的孔位匹配不能依靠局部几何排序,必须引入全局约束,用多组观测之间的内在一致性来筛选正确的点对映射,这也是康谋方案解决该问题的核心出发点。
康谋L-C联合标定方案的思路,不是依赖单视角空间排序去“猜”对应,而是采用跨位姿一致性匹配:
利用多个位姿的联合信息,找出那组在所有位姿下都能让“激光雷达孔心经变换后正确落到板坐标系已知孔心位置”的对应关系;
正确的对应关系应在所有视角下给出合理变换、残差稳定;
错误的对应关系总会在某些视角下产生明显矛盾;
换言之,方案不是去猜哪组对应正确,而是让错误对应在多视角下自行暴露。
多视角一致性匹配能够工作,有一个工程前提:每个位姿的数据质量可控、样本可追溯。若采集端数据本身杂乱,解算端的“一致性”也无从谈起。
在康谋方案中,这一前提由采集端与解算端配合完成:
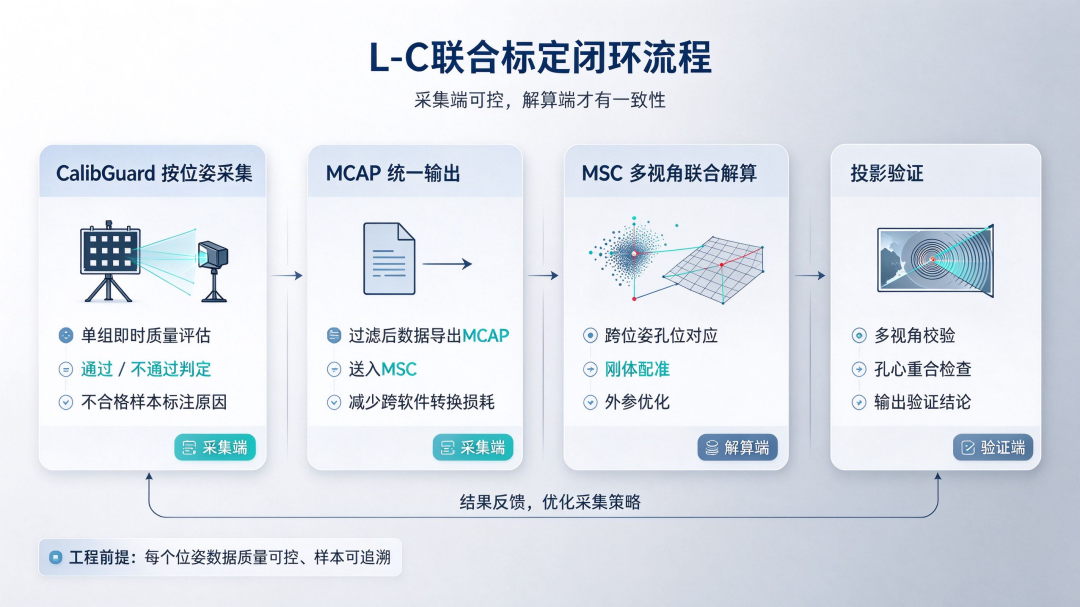
CalibGuard按位姿采集:每采完一组立即进行质量评估,给出通过 / 不通过结论,不合格样本标注失败原因;
MCAP统一输出:质量过滤后的数据以MCAP格式输出给MSC,避免不同软件之间反复倒数据;
MSC多视角联合解算:完成孔位对应与刚体配准;
投影验证:多视角检查激光雷达孔心与图像孔心是否重合。
整套五步闭环:联合标定板、多姿态采集、双侧特征检测、跨位姿孔位对应+刚体配准、投影验证,已在重卡实车场景中完成测试。
总结来说,康谋方案解决孔位对应问题的关键不在于某一个匹配算法,而在于把“对应关系是否正确”这个问题从单视角的局部判断,变成了多视角的全局验证。采集端按位姿结构化、解算端跨位姿联合约束、验证端多视角投影检查,三步配合,错误对应才没有藏身之处。
四、总结
孔位对应错误的典型信号不是“全都错”,而是“部分视角对、部分视角不对”。
四孔标定板结构简单,但“4个点对4个孔”是多视角标定中容易被低估的一步。它不是数据质量问题,也不是圆孔拟合精度问题,而是离散对应关系没有被多视角约束住。标定中最不起眼的一步,往往决定外参能否在所有视角下都站得住。
康谋的这套跨位姿一致性匹配+采集端结构化+多视角投影验证的组合,回答的正是“标定结果能不能在所有视角下都可信”这个问题。
它不追求单次求解的残差数字好看,而是让每一组位姿都成为可独立验证的样本,让错误对应在多视角下无处藏身。这也是L-C联合标定从“能解出一个矩阵”走向“能交付一套可审计的标定结果”的关键一步。
推荐阅读: