随着具身智能产业加速发展,EGO/UMI数采市场快速增长,高质量机器人数据的需求持续提升。然而,目前采集设备普遍存在整机笨重、续航短、穿戴体验差等痛点,其中一个重要原因是现有方案大量采用功耗较高的SoC作为计算核心,导致整机功耗和重量增加,不仅容易造成操作人员疲劳,还可能影响自然动作的还原度,进而影响采集数据的真实性与有效性。
针对这些痛点,爱芯元智提供UMI数采硬件解决方案,依托高性能、低功耗AI SoC,为UMI数采设备提供高效的端侧计算支持,助力设备实现轻量化、低功耗设计,在保障数据采集能力的同时,改善穿戴体验与设备续航表现。
高质量具身数据集核心判定标准
高质量具身数据集不仅需要丰富的数据内容,还需要保证数据的准确性、完整性和可用性,主要体现在以下几个方面:
多模态严格时间对齐:图像帧、深度信息、IMU、夹爪编码器及位姿等数据需要保持高精度时间同步,时间戳误差应控制在1ms以内。时间错位可能导致多模态数据无法准确对应,影响样本有效性。
数据完整性:每个Episode片段应完整包含多视角图像/深度信息、末端6D位姿、夹爪状态及元信息(物体、环境、任务描述等),尽可能避免丢帧和传感器数据缺失。
物理合理性:过滤物体穿透、速度异常及其他不符合现实物理规律的错误轨迹。
场景与物体多样性:覆盖多环境、多物体及不同光照条件,避免单一环境过拟合。
格式标准化:兼容LeRobot、标准HDF5/Parquet数据集格式,可直接喂给 ACT、Diffusion Policy、VLA等具身大模型训练框架。
图像质量:全局快门,运动过程无果冻效应,曝光稳定,确保抓取与交互区域清晰可辨。
行业在具身智能数据采集上仍面临共性挑战:部分采集项目以视频录制为主,缺少与动作对齐的标签信息,导致数据难以直接用于具身大模型训练;同时,采集人员缺少实时、可量化的质量反馈,数据交付效率和可用性受到影响。无效数据不仅增加采集与交付成本,也影响高质量具身数据集的沉淀,制约产业数据资产的积累与复用。因此,如何通过硬件能力提升数据采集的准确性、完整性与稳定性,成为UMI数采设备需要重点解决的问题。
UMI数采设备形态与关键要求
UMI数采通常采用手持同构夹爪设备,由操作员直接在真实物理环境中完成抓取、摆放、拧瓶盖等任务。设备同步记录腕部手眼图像、EGO第一视角图像、末端6DoF位姿、夹爪开合状态及IMU运动信息。整个采集过程无需实体机器人本体参与,采集完成后,数据可用于训练多款不同形态的机器人策略,从而降低数据采集对实体机器人的依赖。
数据同步
图像帧、IMU及夹爪编码器等多模态数据需要保持高精度时间同步,时间戳误差应控制在1ms以内。否则,可能导致图像与6DoF位姿等数据错位,影响轨迹重建和数据集质量。
夹爪
采用平行夹爪设计,开合行程建议达到130‑155mm;夹持力需适配日常物体;整体轻量化,适合长时间手持操作。同时,通过磁编码器采集夹爪开合角度,角度精度≤1°,采样频率≥100‑120Hz。
爱芯元智单目/双目UMI数采方案
高质量数采的方案选择
整体来看,UMI的发展趋势是轻量化、低功耗、长续航和良好的穿戴体验。爱芯元智提供AX8910、AX8850N、AX8850A三档EGO/UMI平台,可根据传感器路数、算力需求和整机成本灵活组合。
方案支持多路MIPI Sensor接入、多路ISP处理、H.264/H.265硬件编码以及端侧NPU算力,并具备良好的低功耗特性。在相同电池容量下,有助于延长整机续航,帮助设备在保障数据采集能力的同时,兼顾轻量化与穿戴体验。为复杂机器人采集系统提供可靠的硬件基础。
以AX8910 SoC为例,其采用先进工艺,适用于手腕式UMI数采设备,可为高质量EGO/UMI数采提供更适配的端侧计算平台。
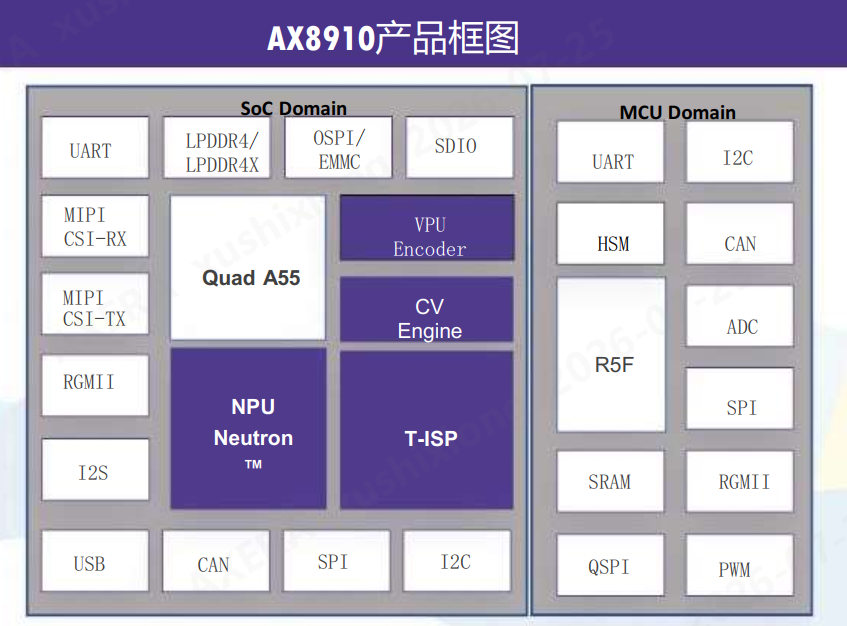
支持双目接入,兼容鱼眼和广角镜头
AX8910支持2路MIPI全局快门相机接入,ISP支持4K30FPS(8MP30FPS),可满足UMI数采不同场景的分辨率需求。例如,支持接入AR0234,适配1920x1200或者1200x800等不同分辨率配置。图像采集帧率不低于30Hz。
支持OV/SC/SONY等常用Sensor,如OV OG02C10。
传输数据包自带帧ID、硬件时间戳、Sensor通道编号等信息,便于区分不同通道的图像数据。
支持全局快门相机,以及FOV 170‑190°鱼眼镜头配置,扩大视野范围,减少抓取物体超出画面的情况。
多路数据帧间同步
在UMI数采过程中,需要兼顾设备内部多路数据同步与不同设备之间的外部同步,以降低帧间时间误差。
内同步:无外部触发时,支持多目相机内同步功能。
外同步:提供统一的外部触发GPIO接口,接收到外部同步IO信号后,可输出Sensor VSync信号控制Sensor曝光与图像输出,满足部分场景下不同数采设备之间的数据同步需求。
对于机器人数采数据而言,同步精度直接影响数据有效性。图像、姿态、动作等信息一旦出现时间错位,就可能影响轨迹重建、行为理解及后续模型训练效果。因此,高精度同步能力是保障多模态数据质量的重要基础。
AX8910支持本地深度计算——
NPU双目深度视差数据计算
对于需要在设备端对双目RGB图像进行深度计算的UMI采集设备,可选用AX8910。AX8910支持双目接入,可满足手部UMI数采场景对深度信息的需求。在UMI双目接入并启用本地深度计算的场景下,AX8910典型功耗仅1.7W,在同类方案中具备更优的功耗表现。
相比传统SGBM算法,爱芯元智NPU双目深度视差方案在点云质量与深度视差效果方面具有优势,有助于提升深度信息的准确性,进一步改善UMI数据集质量。
总结
具身智能的规模化发展,既取决于模型能力,也取决于高质量数据供给。从“能采”到“采得准、采得全、用得上”,UMI数采设备正在成为具身智能数据基础设施的重要一环。爱芯元智以低功耗AI SoC和端侧计算能力为底座,通过多目接入、高精度帧间同步和本地深度计算等能力,为UMI设备提供更适配的硬件平台,助力设备在轻量化、低功耗、长续航与良好穿戴体验之间实现平衡。
面向具身智能加速落地的新阶段,爱芯元智也将与产业伙伴共同推动机器人数据采集走向标准化、规模化和高质量复用,为具身智能模型训练和产业生态建设积累更坚实的数据基础。